私、メカメカしているの好きなんです。
ギミックがてんこ盛りになってる。。。。説明が難しいですが行ってみれば機械式の時計の中身みたいなのです。
歯車とかシャフトとかが組み合わさって動力を伝えて目的を果たすといった感じでしょうか。
で、今回のロボット作成もそれを意識して作りたいのです。
ざっくりと見た感じ、市販の歩行ロボットは関節ごとにアクチュエータが入っています。
それはそれでよいのですが、折角自分で作るなら色々な機構を組み合わせて1つの動力で全て駆動させてみたいのです。
歯車の連動をシミュレーションしてみたい。
最初の一歩としてFusion360の機能を使って一つの歯車を動かしたらもう一つの歯車を動かしてみようと考えています。
出来ればサクサクと作って、なんか面白い機構の動画がバズってフィジカルAIの人みたいな感じになれたら良いのですが凡人の私にはそういった奇跡は起きないようです。
なのでコツコツと積み上げる事にします。
人生に一度くらいちやほやされたいと思ったりするのですが、残念ながらちやほやされる星の元に生まれなかったようです。
前振りが長かったですが要は上手く行っていないという事です。
ギアを一つ回したらもう一つも回す単純な機構を作ってみようと思ったのです。
その結果がこちらです。
そうじゃないんだよ。
やりたいのこういう事
厳密には2個の歯車が片方の回転の力を受けて回転しているのではなく、双方に同じ回転速度を設定しているのであたかも連動して動いて見えている。
お互いの歯が干渉して動くといったような物理演算はFusion360では行っていないようです。つまり実物を作って確認しましょうという事ですね
試行錯誤していた結果、理解できないまま出来てしまったのが正直な所なので、どのようにやったかは別途記事にしたいと思います。
3Dプリンタを置く台を購入しました。
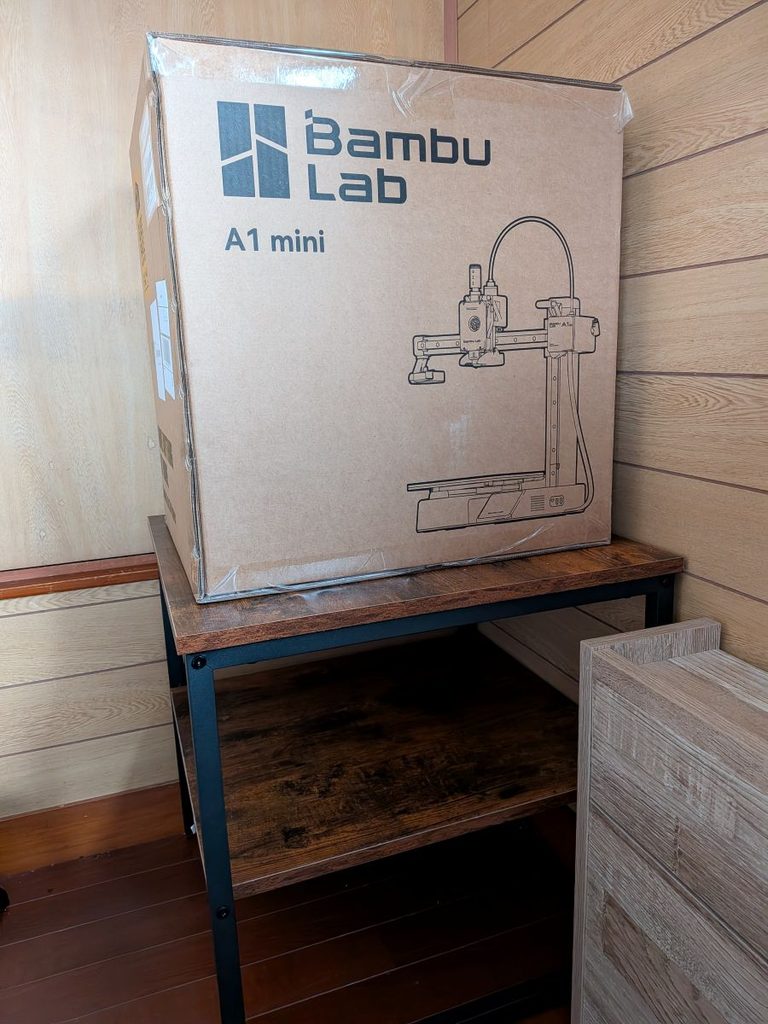
1畳の製作所にしたいというのが当初の予定でした、試行錯誤中です1畳の間仕切りのカラーボックスに置く事も考えたのですが
振動に弱そうなので専用の台を購入する事にしました。きちんと金属のフレームが付いていて剛性が高そうなのとアジャスターが付いてるので水平がきちんと取れます。
棚も有るので、工具などもここに置けるかと思いました。加重も15kgまで問題ないとの事でした。
もし3Dプリンタの振動で台が揺れるようでしたら、この写真では見難いですが一番下に棚もしくはパイプを設置できる穴が有るので追加して補強したり、防振ゴムを噛ますなどしようとは思います。
ただ、見ての通り後ろには納戸の扉が有りここには設置できません。
この左側には、ぐちゃぐちゃでお見せできないカバー付きのハンガーラックがありまして、来年になりましたらそれを撤去してそこに置こうかと思います。
来年というのは、次男が就職の為に一人暮らしを始めるので部屋が空くのでそちらにタンスとかを移動する計画が有るのです。
次の一歩
SNSを始めました。
インスタグラム:https://www.instagram.com/teruyukif0126
Youtube:https://www.youtube.com/@%E8%BC%9D%E4%B9%8B%E3%81%95%E3%82%93
次回は、作った歯車を出力して実際に動かしてみようかと思います。
SNSを見ていると、同志が沢山いるのが嬉しい反面、自分が初歩の初歩で苦労している中遥か彼方にいる人に焦りを感じてしまったりもするのが正直なところです。
ですが、まぁ自分は自分のペースで続けていこうともいます。